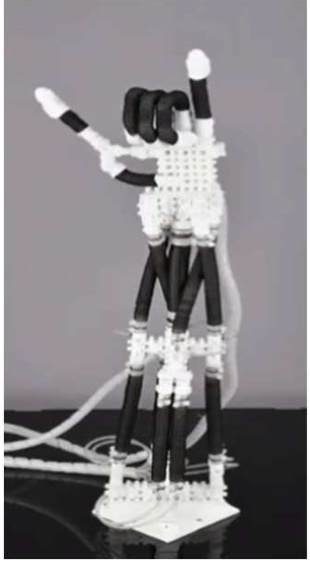
软体机器人相比传统刚性机器人具有更高的灵活性(可在复杂空间、非结构化环境下进行灵巧作业)、更出色的适应性(可通过其柔顺结构进行大变形以适应未知环境和不同任务需求)、更安全的交互性(可抵抗冲击、吸收碰撞能量)等优点。软体机器人在易损物品抓取、高端医疗护理、复杂空间监测、探索作业等方面有得天独厚的优势。
工业抓取、医疗辅助、复杂空间探索侦测、教育、航空航天、仿生等领域。
面议(具体合作方式与投资规模可联系洽谈)
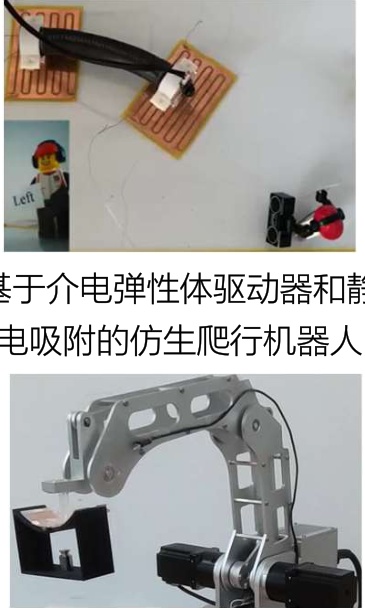
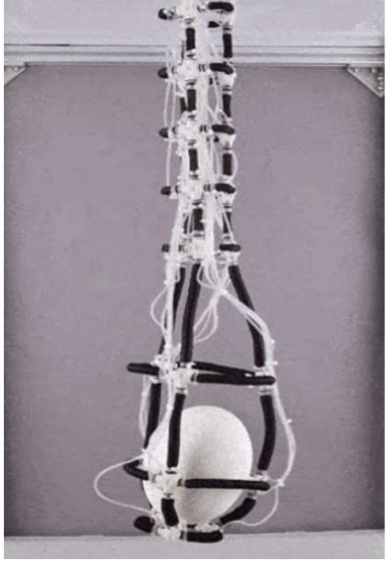
介电弹性体驱动器可产生100%的面积应变,弹簧-卷形弯曲驱动器变形在0°~90°可调,响应时间≤0.5s。静电吸附可实现易碎、多孔材料的抓取,能耗≤1W,释放速度≤1s。气动人工肌肉可实现伸长、收缩、弯曲、扭转等变形功能,变形量≥50%,载荷自重比≥200。仿生柔性机器人可实现爬行、抓取、攀爬等多种运动功能。

 登录
 免费发布信息