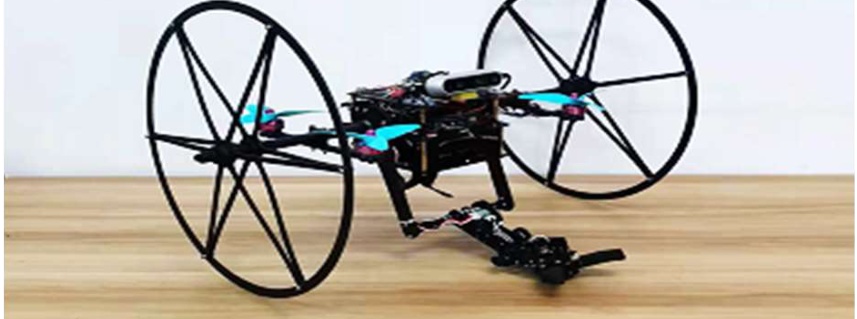
国内外应用于轨/隧道运维的机器人普遍为无人机-机械臂或无人车-机械臂等同时具有探测及操作能力的机器人。然而,现有平台存在着或续航能力差、或空间可达性不足、或操作稳定性差等缺陷,难以胜任非结构化程度高、作业范围狭长的轨/隧道运维任务。团队研发的系列空地跨域操作机器人平台兼具空中/地面运动能力,高精度检测/高稳定操作能力,属于新型无人作业装备。轨隧道运维机器人产业具有较高的行业壁垒。
随着我国经济不断发展,铁路、公路等基础设施建设不断完善,轨隧道具有缩短运输距离、改善道路状态等诸多优点,被越来越多地运用到交通运输建设中。面对隧道环境较为复杂、人力巡检难度大、危险系数高等问题,隧道巡检机器人能够较好地适应现代化建设的需要,市场规模不断扩大。轨隧道运维机器人作为机器人细分产品之一,市场潜力巨大,具有广阔的产业发展前景。
面议(具体合作方式与投资规模可联系洽谈)
团队已研发形成系列空地跨域操作机器人平台,平台具备在空中和地面上的运动能力和操作能力,以及空地零延时切换、高稳定度操作、易转向长续航、高空间可达性等多方面优势。能在轨道、隧道等典型运输通道内,实现卫星信号缺失/间歇失效、先验信息缺失下的自主探索与返航,并在探索过程中完成通道平整度检查、光纤插拔清洗、开关按钮拨动等典型检修任务。

 登录
 免费发布信息