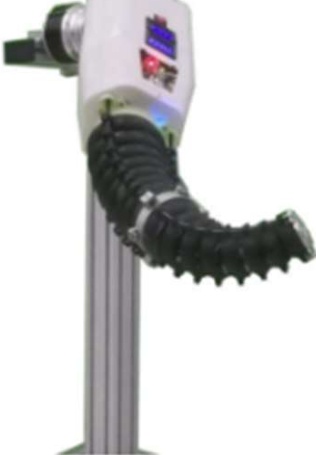
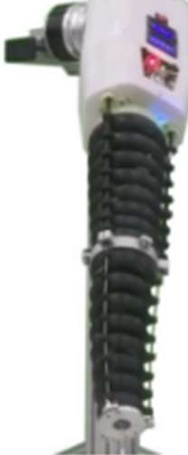
提出了一种应用于人形机器人的新型柔性手臂方案,设计了刚柔软耦合结构,在具有高灵活性和安全性的同时,增强了柔性臂的负载能力和快速响应性,适应人形机器人在不同环境中的多种任务需求。同时,混合驱动设计使柔性臂具有变刚度特性,并在保持高刚度的同时灵活地改变位姿,为人形机器人手臂的设计提供了新的思路。
该技术提出了利用柔性臂作为人形机器人手臂的概念,能够与人形机器人刚性手臂形成互补,在特定任务中具有独特优势,如:管道检测、医疗护理等。未来可推广应用于医疗、太空、危险环境侦察等多个领域。
面议(具体合作方式与投资规模可联系洽谈)
本体重量3.79kg;末端最大移动速度0.25m/s;末端定位精度1.24mm;末端负载1kg。

 登录
 免费发布信息