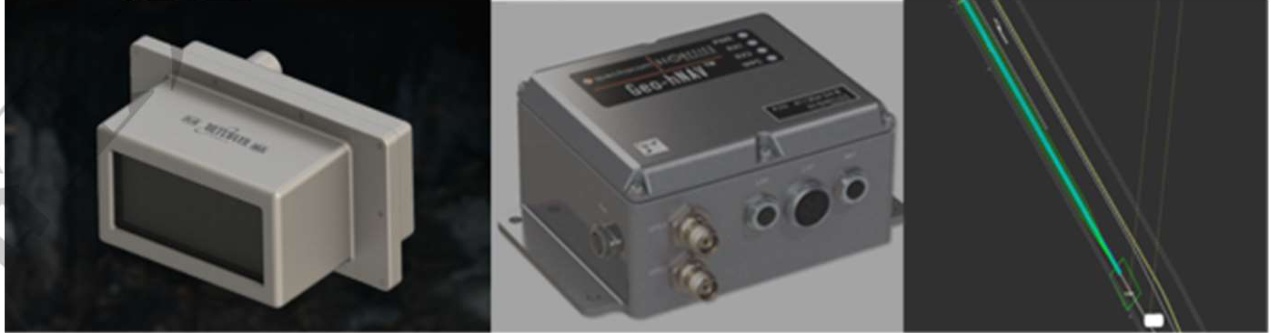
在开凿煤矿隧道时,工程师们常常用激光束引导掘进机,使掘进机沿直线前进,保证隧道方向不出偏差。但是此方法属于被动引导,掘进机每前进一段距离,与红外射线进行对比,如果偏向就调整掘进机方向。红外激光发射器也要每隔一段时间就需要调整位置容易产生操作失误。针对上述问题,团队研发了井下掘进机全景可视化与智能导航控制系统,能够在尘埃环境下清晰成像的多光谱透尘成像系统,结合激光雷达和惯性导航系统,能够对掘进机周围环境的高精度感知和实时三维建模。解决了井下作业的安全问题,减少因视野受限导致的事故和损耗,降低人工成本,提升作业连续性。实现了自动找直、视觉引导下的自动化作业,以及远程监控下的人工干预操作。
煤矿机器人被国家煤矿安全监察局列为重点研发目录,具有可观的发展前景。政策鼓励研发能够自主决策、智能控制的掘进机器人,具备定位导航、纠偏、多参数感知、状态监测与故障预判、远程干预等功能,实现掘进机高精度定向、位姿调整、自适应截割及掘进环境可视化。本系统响应政策号召,应用于煤矿行业,也将应用于其他物质开采及隧道勘测等行业,有极大的发展潜力。井下掘进机全景可视化与智能导航控制系统
面议(具体合作方式与投资规模可联系洽谈)
在尘埃环境下清晰成像,内置陀螺仪、加速度计等,探测激光安全等级达到Class1 人眼安全,防护等级达到IP67。测量千米直线偏差小于5cm,偏差角度小于1°。

 登录
 免费发布信息