面向汽车动力(集中/分布)、制动(电子液压/电子机械)、转向(前转/后转)、悬架(半主动/主动)的异构多执行器,以及汽车纵、侧、垂、横摆、侧倾、俯仰的高维耦合强非线性控制问题,提出了高维传感器数据融合的鲁棒感知技术,实现车辆状态、道路状态的精确感知,提出了多执行机构优化分配策略,复杂行驶工况下提高了车辆的敏捷性、操控性、稳定性。技术成果在多家汽车主机厂应用,申报了10余项发明专利,发表了10余篇高水平论文。
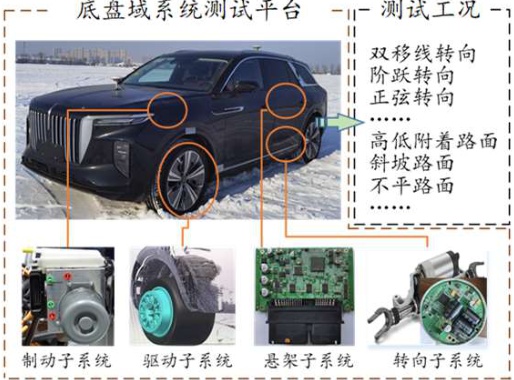
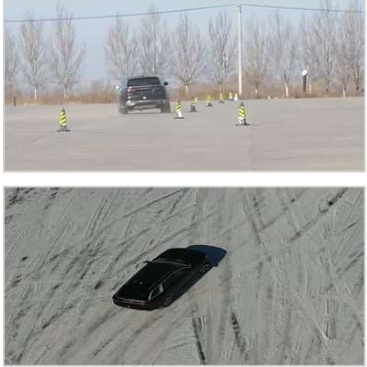
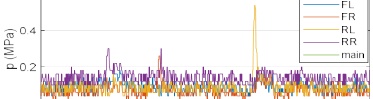
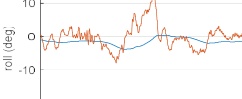
应用于汽车动力域、底盘域跨域一体化控制。智能制造与装备跨域控制系统多行驶工况道路测试(不平路面、双移线、冰雪)多行驶工况道路测试结果(有效提升了车辆的操控性、稳定性)
面议(具体合作方式与投资规模可联系洽谈)
实现复杂行驶工况下车速、侧偏角、俯仰角、侧倾角、路面附着系数等状态/参数的精确估计;实现车辆线性、非线性、极限工况下的操控性、稳定性控制;在有效利用轮胎力的条件下,实现多执行机构的优化分配。

 登录
 免费发布信息