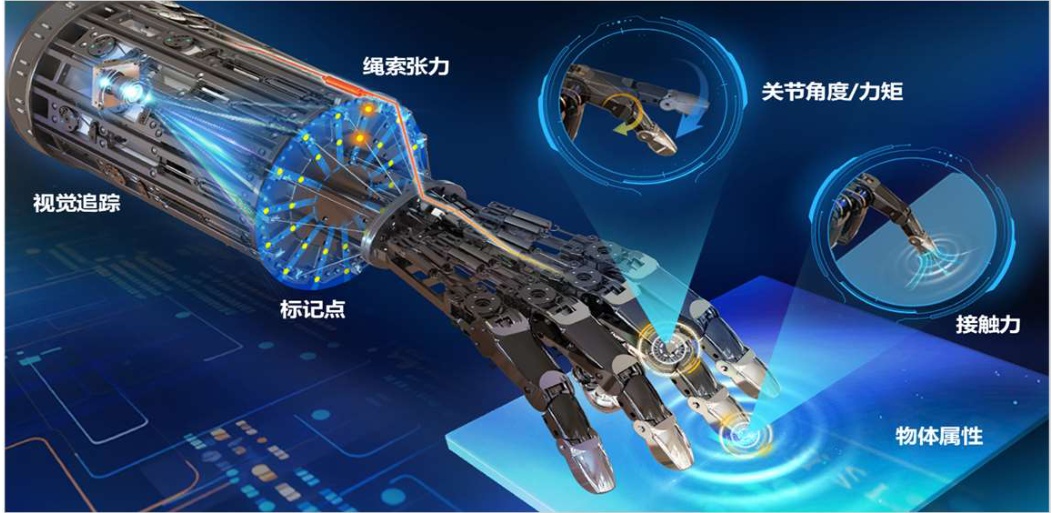
面对当前人形机器人灵巧手因自由度增加而面临的系统制造成本、故障率、维护难度大幅上升的技术难题,提出了一种基于视觉的低成本、高可靠、多模态传感绳驱机械手(VMS Hand)的解决方案。该灵巧手仅需一个单目相机即可实现整手力-位-触多模态感知,无需安装传统位置/力传感器;从而突破了机械手灵巧操控的技术及成本瓶颈,显著降低了系统故障率及成本。相关成果发表在国际顶级期刊《自然通讯》。
VMS Hand灵巧手仅使用单个相机即可实现力-位-触多模态感知,可节省数十个力/力矩传感器及触觉传感器,可为人形机器人及其他绳索驱动机械系统提供新的低成本、高可靠解决方案,未来有望应用于空间在轨维护、工业精密装配及医疗康复场景。
面议(具体合作方式与投资规模可联系洽谈)
VMS Hand采用仿人手自由度设计,具有13个主动自由度和5个被动自由度,支持手指外展与屈曲运动;同时基于单目相机的多模态感知系统支持实时感知18个关节角度、外部力矩、5个指尖的位置和接触力以及接触物体的柔软度和轮廓信息;VMS Hand可实现了33种标准抓握模式,包括需要指尖精细协调的握笔、捏鸡蛋和操控筷子等多场景自适应精细抓握操作。

 登录
 免费发布信息