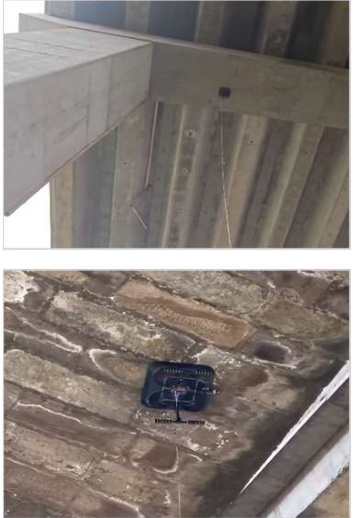
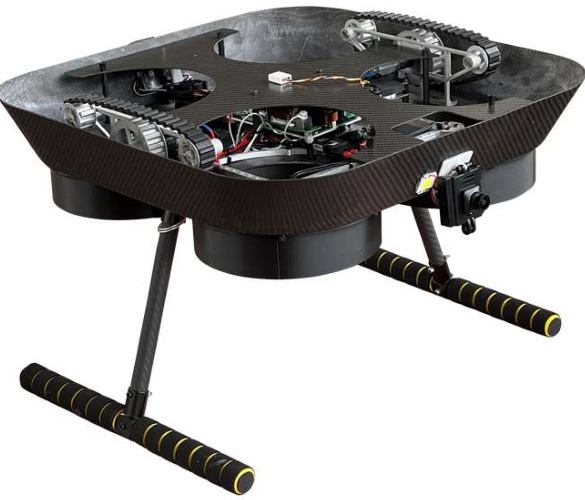
团队深入研究市场现有多旋翼飞行桥检无人机、爬壁式机器人的工作特点和桥检工作存在的问题,针对性研发了一款可“遥控飞行、稳定吸附、高效行走”的空-壁两栖桥检机器人。该款机器人可飞可吸附,可达性与抵近检测兼顾,尾部系留供电可适应桥检长时工作场景。目前已申请发明专利30+ 项,实用新型专利20+ 项,荣获建筑机器人大赛最佳方案奖,相关成果被央视《砺剑》节目专题报道。
空-壁两栖机器人的吸附为相对负压吸附,对吸附面的光滑度要求较低,工程结构常见材料的表面均有较好的吸附适用性,如混凝土、钢材、复合材料、石材等均可以实现稳定吸附。在桥梁、建筑、码头、大坝、风电叶片、光伏面板等场景均有潜在应用价值。
面议(具体合作方式与投资规模可联系洽谈)
该款机器人尺寸435x420mm(长x宽),最大飞行速度:7km/h,吸附后行走速度:8m/min,最大载荷1-3kg(视机型尺寸),错台跨越极限高度:1cm,接缝跨越极限宽度2cm,供电采用锂电池和系留供电双模式,续航时间15min(电池)/2h(系留供电),混凝土裂缝检测精度优于0.1mm。

 登录
 免费发布信息