(已筛选技术96件)
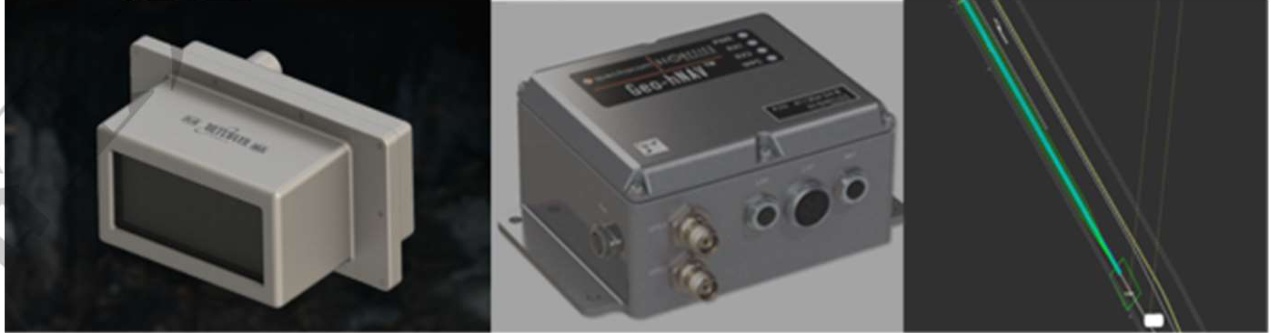
在尘埃环境下清晰成像,内置陀螺仪、加速度计等,探测激光安全等级达到Class1 人眼安全,防护等级达到IP67。测量千米直线偏差小于5cm,偏差角度小于1°。
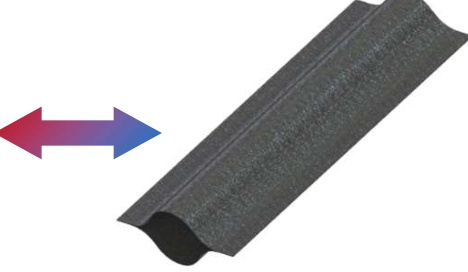
空间展开结构:展开驱动力矩>10Nꞏcm;加热功率<50W;展开温度在80~250℃可调;展开时间在秒到分钟级别可调。锁紧释放机构:可重复次数>20次;加热功率<6W;锁紧力>1000N;释放温度在80~250℃可调;释放时间在秒到分钟级别可调。
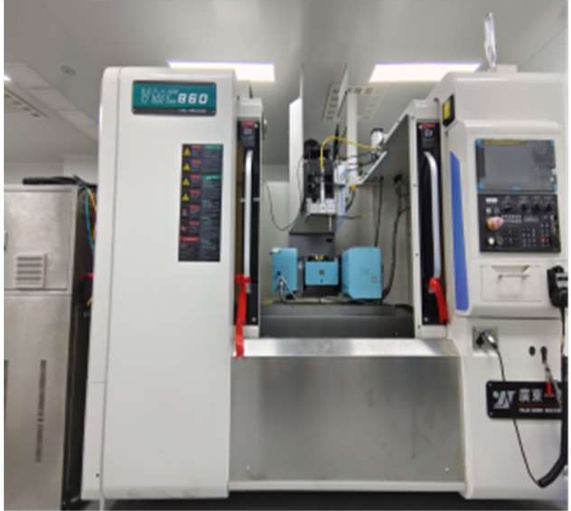
功率:100W/200W,脉宽:100-300ns,重复频率:6-20kHz,射流压力:10-40MPar;三轴设备:X/Y轴行程500mm,Z轴行程200mm,重复定位精度±2μm;五轴设备:X/Y轴行程600mm,Z轴行程200mm,重复定位精度±3μm;A轴行程±100°,C轴行程360°,重复定位精度±2.5''。
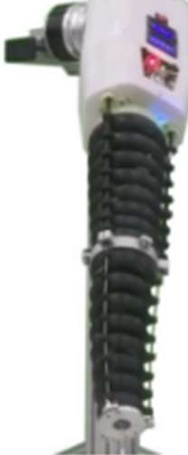
本体重量3.79kg;末端最大移动速度0.25m/s;末端定位精度1.24mm;末端负载1kg。
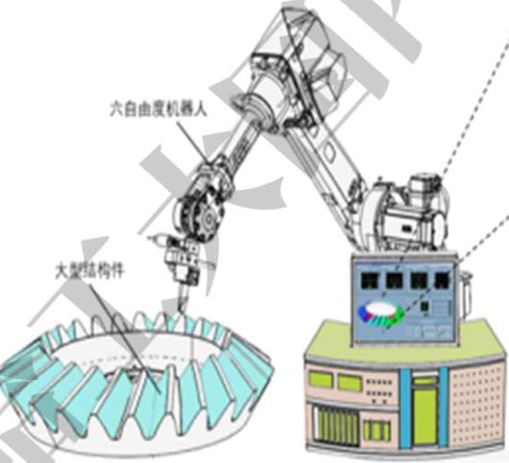
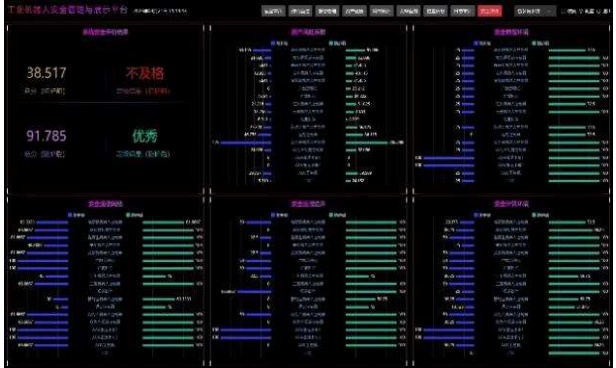
工业机器人系统安全分级评价工具允许自定义配置评价模板,支持评估网络、存储、控制等16项资产类型;安全分级评价指标数量不低于80;支持评估软硬件故障、恶意代码、篡改等11项威胁类型,可生成工业机器人系统安全分级评价结果知识图谱以及评价报告。
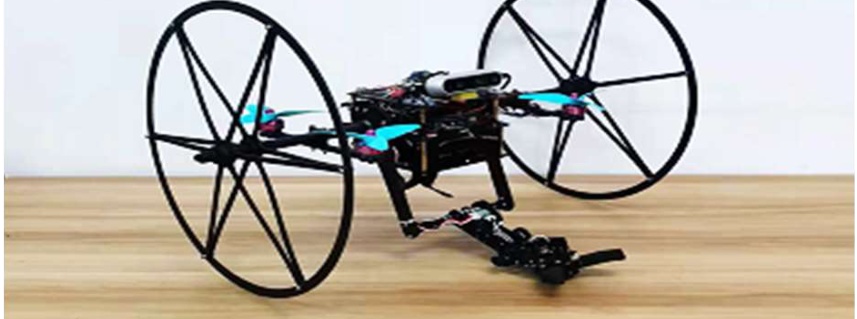
团队已研发形成系列空地跨域操作机器人平台,平台具备在空中和地面上的运动能力和操作能力,以及空地零延时切换、高稳定度操作、易转向长续航、高空间可达性等多方面优势。能在轨道、隧道等典型运输通道内,实现卫星信号缺失/间歇失效、先验信息缺失下的自主探索与返航,并在探索过程中完成通道平整度检查、光纤插拔清洗、开关按钮拨动等典型检修任务。
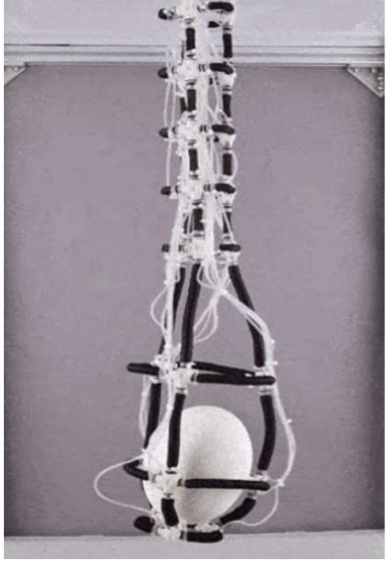
介电弹性体驱动器可产生100%的面积应变,弹簧-卷形弯曲驱动器变形在0°~90°可调,响应时间≤0.5s。静电吸附可实现易碎、多孔材料的抓取,能耗≤1W,释放速度≤1s。气动人工肌肉可实现伸长、收缩、弯曲、扭转等变形功能,变形量≥50%,载荷自重比≥200。仿生柔性机器人可实现爬行、抓取、攀爬等多种运动功能。

 登录
 免费发布信息